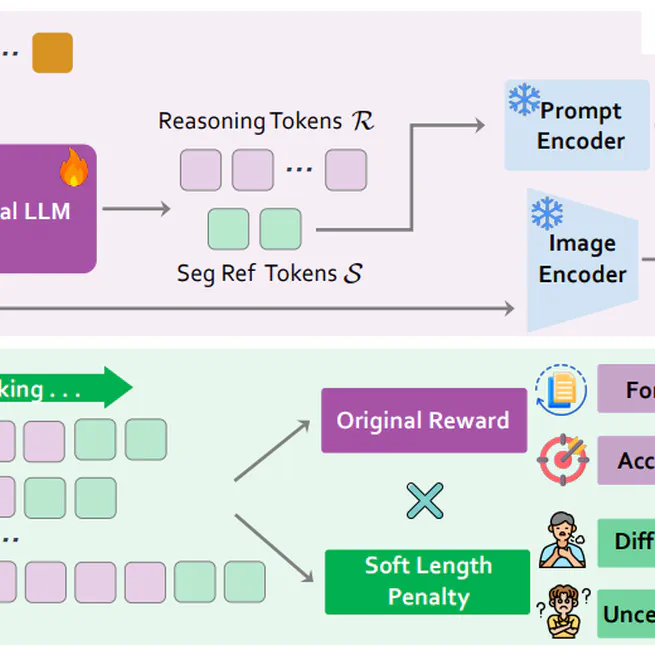
Don't Overthink with Pixels: Efficient Reasoning for Segmentation
Jul 6, 2026
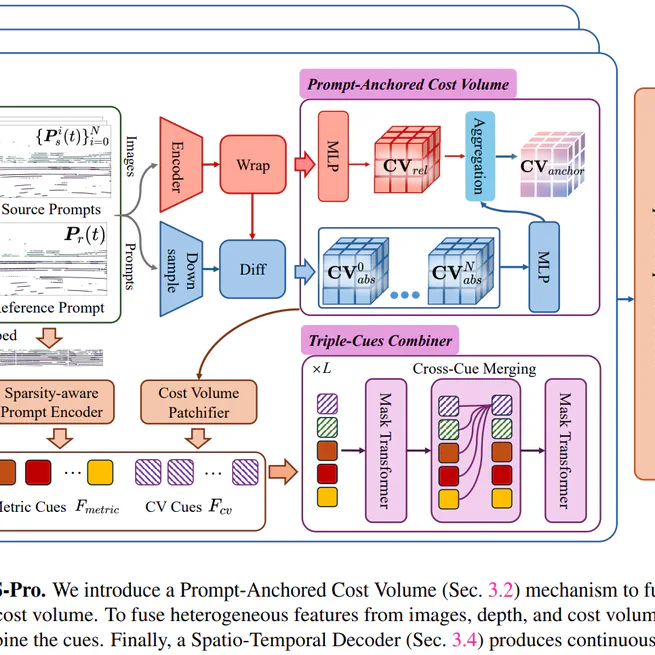
LiDAR Prompted Spatio-Temporal Multi-View Stereo for Autonomous Driving
Jun 3, 2026
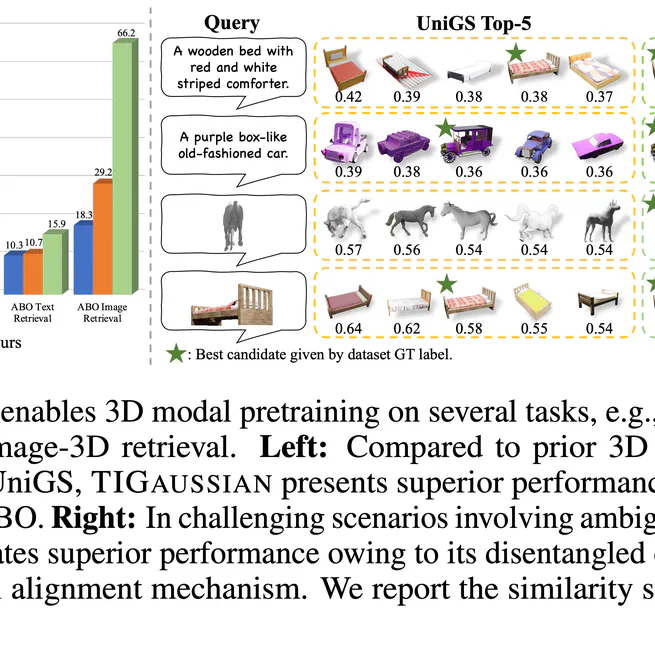
TIGaussian: Disentangle Gaussians for Spatial-Awared Text-Image-3D Alignment
Apr 23, 2026
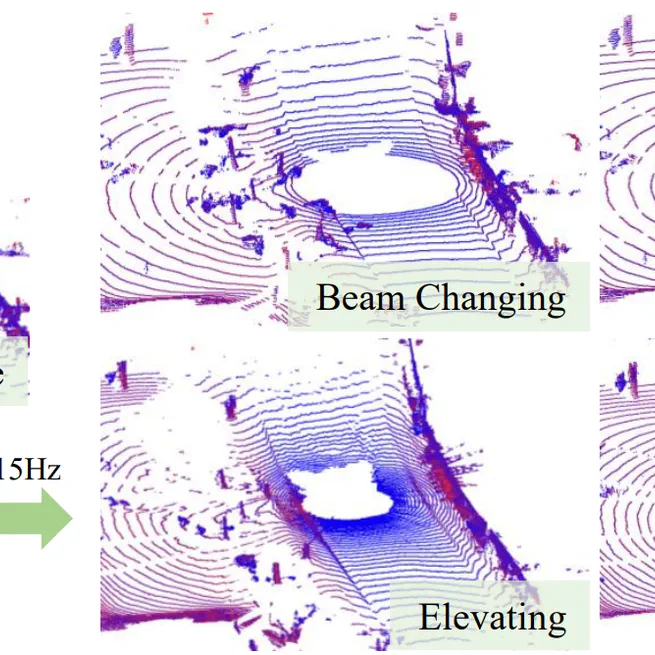
LiDAR-GS: Real-time LiDAR Re-Simulation using Gaussian Splatting
Apr 10, 2026
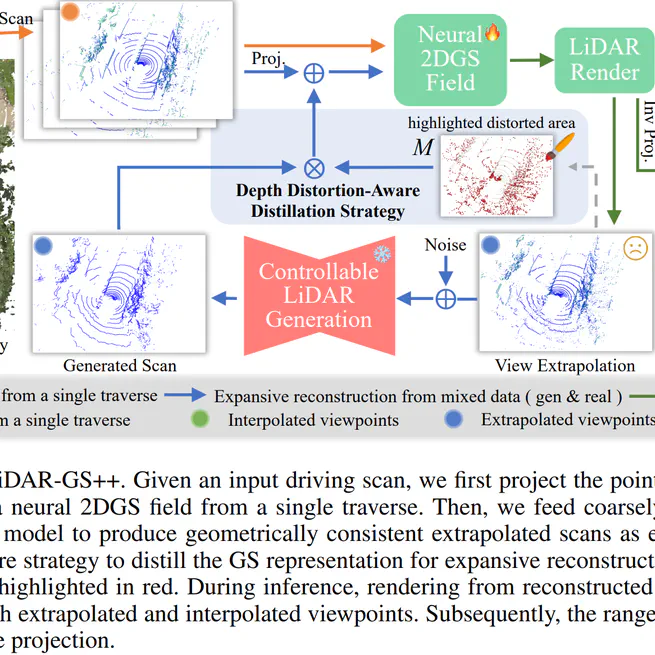
LiDAR-GS++: Improving LiDAR Gaussian Reconstruction via Diffusion Priors
Jan 20, 2026
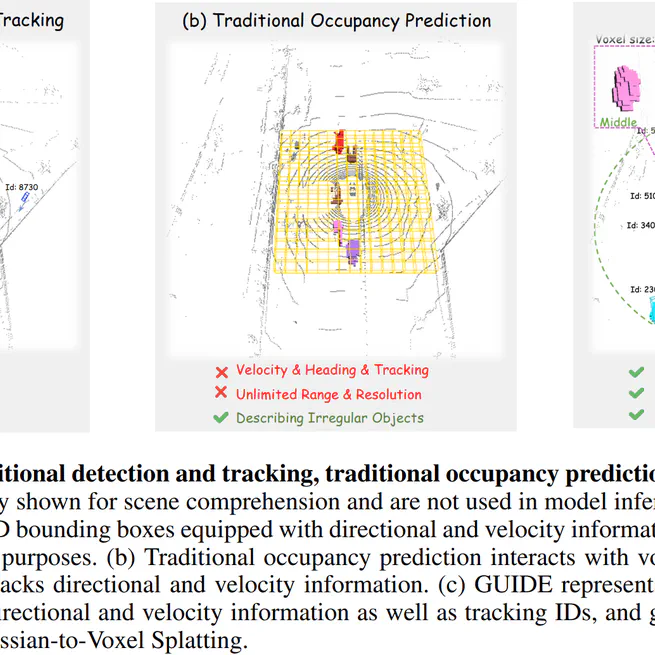
GUIDE: Gaussian Unified Instance Detection for Enhanced Obstacle Perception in Autonomous Driving
Jan 20, 2026
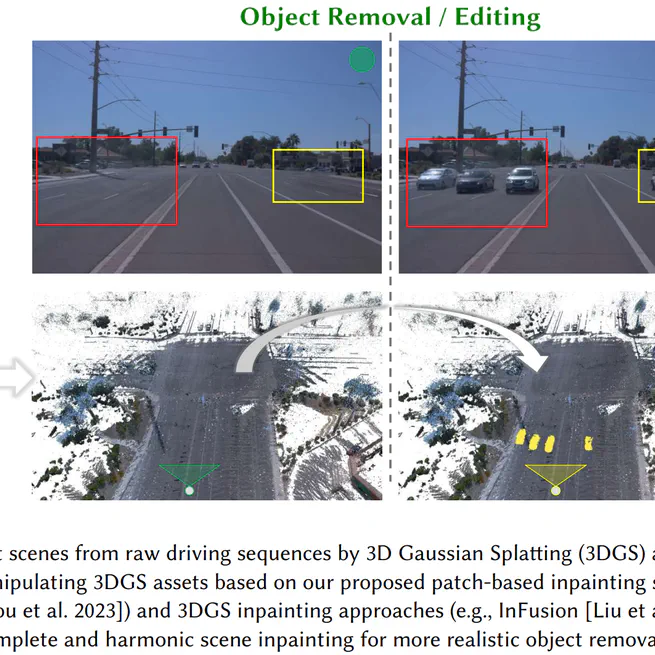
GS-RoadPatching: Inpainting Gaussians via 3D Searching and Placing for Driving Scenes
Dec 15, 2025
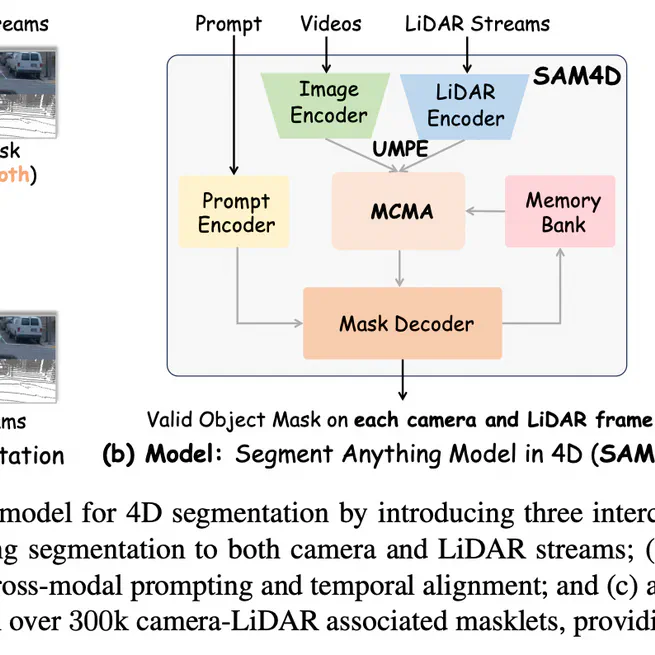
SAM4D: Segment Anything in Camera and LiDAR Streams
Oct 19, 2025
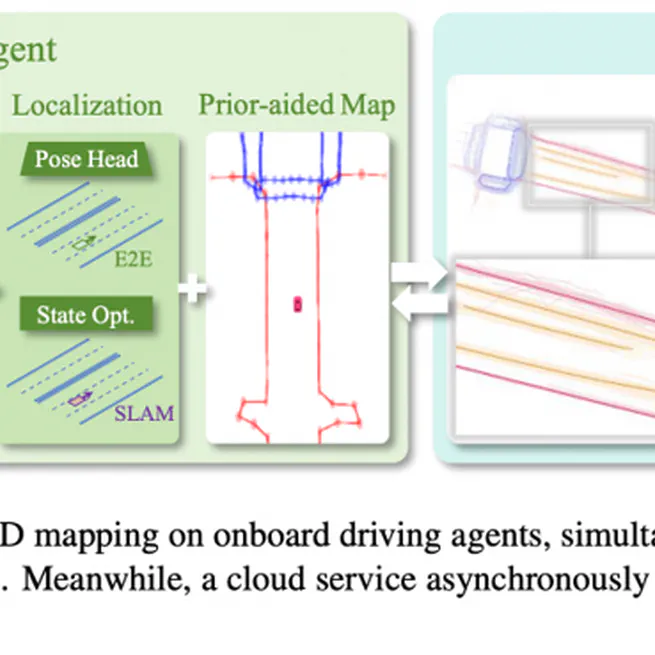
RTMap: Real-Time Recursive Mapping with Change Detection and Localization
Oct 19, 2025
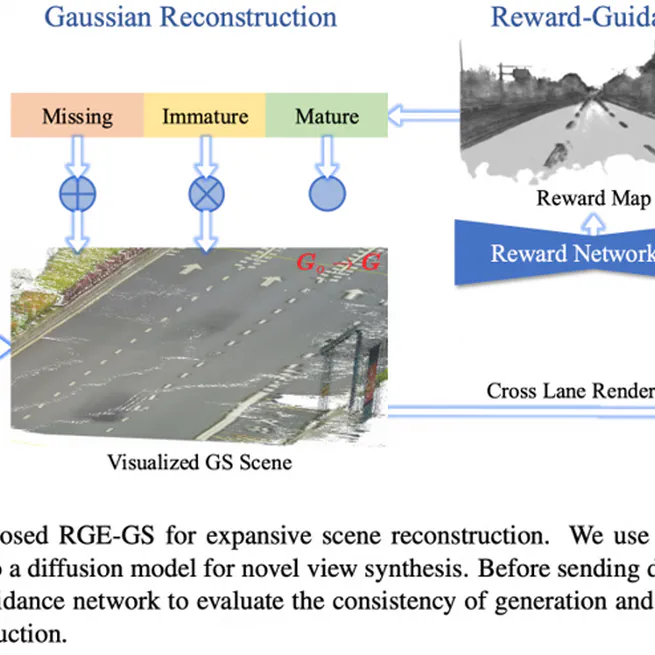
RGE-GS: Reward-Guided Expansive Driving Scene Reconstruction via Diffusion Priors
Oct 19, 2025